Actuadores de Polímeros Electroactivos: flexibilidad, eficiencia en movimiento y aplicaciones innovadoras en robótica, medicina y dispositivos inteligentes.
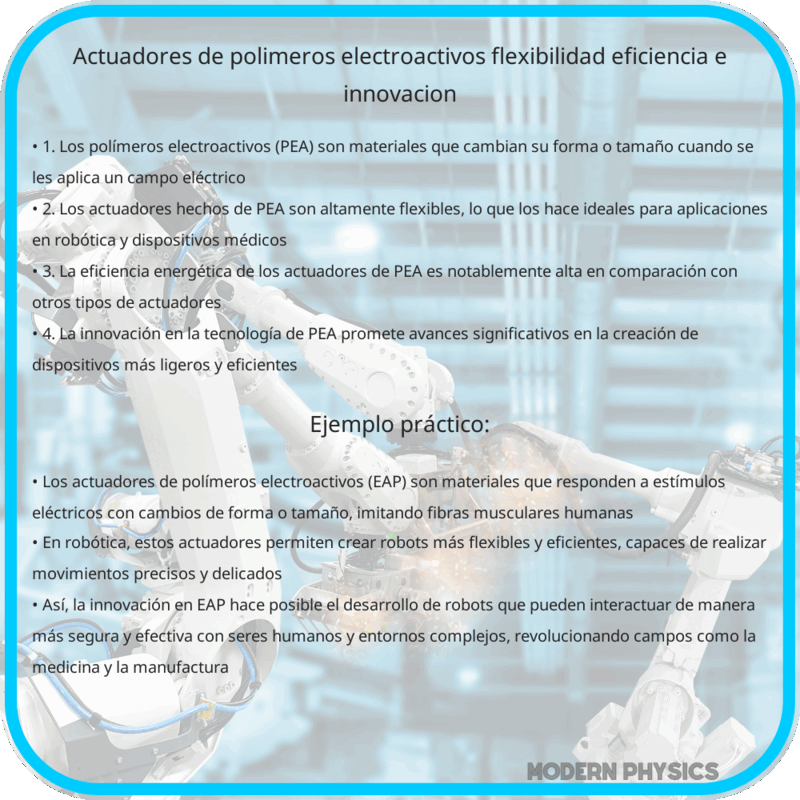
Actuadores de Polímeros Electroactivos: Flexibilidad, Eficiencia e Innovación
Los actuadores de polímeros electroactivos (EAP) representan una tecnología emergente en el campo de los materiales inteligentes y la robótica blanda. Estos actuadores se destacan por su capacidad de deformarse significativamente cuando se les aplica un campo eléctrico, lo que les permite imitar el movimiento de tejidos biológicos. En este artículo, exploraremos los fundamentos de los actuadores de polímeros electroactivos, las teorías que los sustentan, y las fórmulas utilizadas para describir su comportamiento.
Bases de los Actuadores de Polímeros Electroactivos
Los polímeros electroactivos son materiales que experimentan un cambio en su forma o tamaño cuando se les aplica un estímulo eléctrico. Este fenómeno se debe a la estructura molecular especial de estos polímeros, que les permite volver a su estado original una vez que se elimina el estímulo. Existen varios tipos de EAPs, pero los más comunes incluyen los polímeros de desplazamiento iónico (IPMCs) y los elastómeros dieléctricos (DEAs).
Polímeros de Desplazamiento Iónico
Los IPMCs están compuestos por una matriz polimérica conductora que contiene iones móviles. Cuando se aplica un campo eléctrico, los iones dentro del polímero se mueven, causando una deformación mecánica. Este tipo de EAP se caracteriza por su baja tensión de actuación y su capacidad para operar en ambientes acuosos.
Elastómeros Dieléctricos
Los DEAs, por otro lado, son materiales que generan una gran fuerza y desvío bajo altas tensiones eléctricas. Estos elastómeros se comprimen y expanden cuando se les aplica un voltaje, y son conocidos por su alta eficiencia energética y su capacidad para generar grandes deformaciones.
Teorías y Principios de Operación
Los actuadores de polímeros electroactivos funcionan basados en principios electromeccánicos, donde la aplicación de un campo eléctrico produce una respuesta mecánica. A continuación, se detallan algunas de las teorías y principios clave que explican el funcionamiento de estos materiales.
Teoría de Dispersión Iónica para IPMCs
Para los IPMCs, la teoría principal es la teoría de dispersión iónica. Este modelo describe cómo los iones dentro de la matriz polimérica se redistribuyen bajo la influencia de un campo eléctrico. La ecuación básica que describe esta redistribución es la ecuación de Nernst-Planck:
\[ \frac{\partial c}{\partial t} = – \nabla \cdot \left( -D \nabla c + \frac{D z F}{RT} c \nabla \phi \right) \]
donde:
- c es la concentración ionica
- D es el coeficiente de difusión
- z es el número de carga del ion
- F es la constante de Faraday
- R es la constante de los gases ideales
- T es la temperatura absoluta
- \phi es el potencial eléctrico
El movimiento iónico genera una diferencia de presión interna en el polímero, lo que resulta en una deformación macroscópica del material.
Ecuación de Actuación para DEAs
En el caso de los DEAs, el modelo principal se basa en la relación entre el voltaje aplicado y la deformación resultante. La ecuación de Maxwell describe la presión electrostática generada en un elastómero dieléctrico:
\[ \sigma = \epsilon \left( \frac{V}{d} \right)^2 \]
donde:
- \sigma es la presión electrostática
- \epsilon es la permitividad del material
- V es el voltaje aplicado
- d es el espesor del elastómero
La presión electrostática \(\sigma\) provoca que el elastómero se deforme, mostrando una contracción en la dirección del campo eléctrico y una expansión perpendicular a este. Esta propiedad permite a los DEAs generar movimientos complejos y precisos.
Aplicaciones y Potencial Futuro
Los actuadores de polímeros electroactivos tienen múltiples aplicaciones en áreas como la robótica, la medicina y la ingeniería aeroespacial. Su capacidad para imitar movimientos biológicos los convierte en candidatos ideales para desarrollar robots blandos, músculos artificiales y dispositivos médicos como bombas y válvulas implantables.
En la robótica, los EAPs permiten la creación de estructuras más flexibles y adaptables que pueden interactuar de forma segura con humanos y otros objetos delicados. En el campo de la biomedicina, se están investigando para aplicaciones tales como válvulas cardíacas artificiales y sistemas de administración de medicamentos. La ingeniería aeroespacial puede beneficiarse de estos materiales en el diseño de alas y superficies de control que pueden cambiar de forma para optimizar el rendimiento aerodinámico.